工程车作业场景中,庞大车身带来的视觉盲区、嘈杂环境引发的注意力分散,持续推高作业风险。主管部门与企业始终在探索 “防患于未然” 的解决方案,而从作业人员核心感知渠道 —— 视觉入手,并结合多系统协同,正成为降低风险的关键路径。
一、工程车作业安全的核心痛点:感知局限与环境干扰
工程车作业风险的产生,本质是 “感知能力不足” 与 “作业环境复杂” 的叠加,具体体现在三个层面:
视觉盲区覆盖广:工程车(如挖掘机、渣土车)车身庞大,车头下方、车身两侧、车尾等区域存在大面积视觉盲区,作业范围越大,盲区覆盖的风险区域越广;
环境干扰影响判断:作业现场噪音嘈杂,易导致驾驶员注意力分散,同时削弱听觉感知能力,进一步降低对周边风险的判断力;
感知渠道过度依赖视觉:作业人员主要通过听觉、视觉感知环境与车辆状态,其中视觉获取的信息占比超 95%。一旦视觉感知受阻,安全防护便失去核心支撑,危险系数显著上升。
二、核心突破:以视觉强化为核心的盲区预警系统
针对 “视觉感知不足” 这一关键痛点,佳兴伟诚工程车辆盲区预警系统通过 “硬件采集 + 智能处理+ 精准预警” 的逻辑,构建针对性解决方案,其核心设计与工作流程如下:
(一)系统核心构成
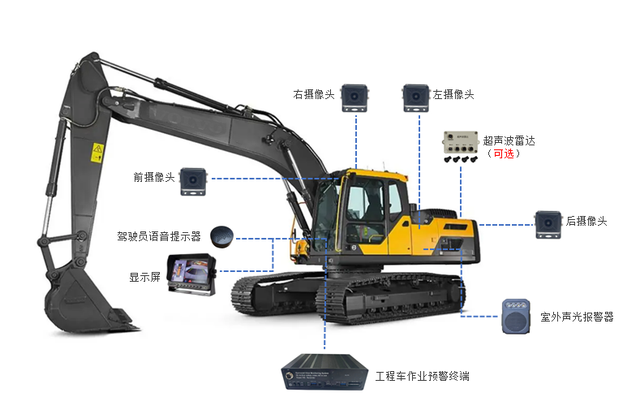
系统围绕 “视觉强化” 搭建硬件与软件体系,核心组件包括:
360 全景盲区预警系统:负责采集车辆四周全维度画面,消除传统视觉盲区;
车载 AI 视觉摄像头:精准捕捉行人、非机动车、其他工程车等目标,提供高清图像数据;
车内显示器:作为信息呈现终端,实时展示全景画面与重点区域特写;
声光报警器装置:承担风险提示功能,通过视觉与听觉双重信号触发预警。
(二)实时预警工作流程
系统通过 “动态监测 - 智能识别- 分级响应” 实现风险预警,具体步骤为:
数据采集与画面聚焦:360 全景系统实时采集车辆周边画面,当检测到右侧(或其他关键区域)有工程车靠近、作业人员进入作业范围时,车内显示器立即放大对应区域视频画面,帮助驾驶员聚焦风险点;
距离判断与预警触发:系统自动计算目标(车辆、人员)与本车的距离,当距离超过预设安全阈值时,立即触发声光报警器,通过车内提示音、屏幕警示标识与车外声光信号,同步提醒驾驶员与周边人员。
三、升级方向:车联网时代的多系统协同防控
随着车联网技术发展,工程车安全防护已从 “单一视觉强化” 迈向 “多系统协同”,通过多维度风险监测与主动干预,进一步提升安全性,核心补充系统包括:
异常驾驶行为监测预警:通过摄像头与传感器,识别驾驶员疲劳驾驶、接打电话、未系安全带等行为,及时提醒纠正;
前方碰撞预警:实时监测本车与前方车辆、障碍物的距离,当存在碰撞风险时提前预警,为制动预留时间;
车道偏离预警:针对工程车在道路行驶阶段,监测车辆是否偏离车道,避免因操作失误引发侧向碰撞;
紧急制动系统:在预警后驾驶员未及时响应的情况下,系统可触发紧急制动,主动干预避免事故发生。
四、总结:构建工程车作业安全的全链条防护
从解决 “视觉盲区” 的单点突破,到 “多系统协同” 的全面防控,工程车作业安全防护正形成 “感知强化 - 风险预警- 主动干预” 的全链条体系。其中,佳兴伟诚工程车辆盲区预警系统作为视觉感知的核心支撑,有效填补了传统驾驶的感知短板;而异常驾驶监测、碰撞预警等系统的补充,则进一步扩大了风险防控范围,最终实现 “防患于未然”,为工程车作业安全提供全方位保障。